2021 年上海交通大学 816 自动控制原理 试题
2021 年上海交通大学 816 自动控制原理 试题
来源:1996-2023年上海交通大学真题.pdf 第 103-106 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:
- 三、4 阶跃响应表达式原卷印为 ,按标准二阶系统参数推算应为 。
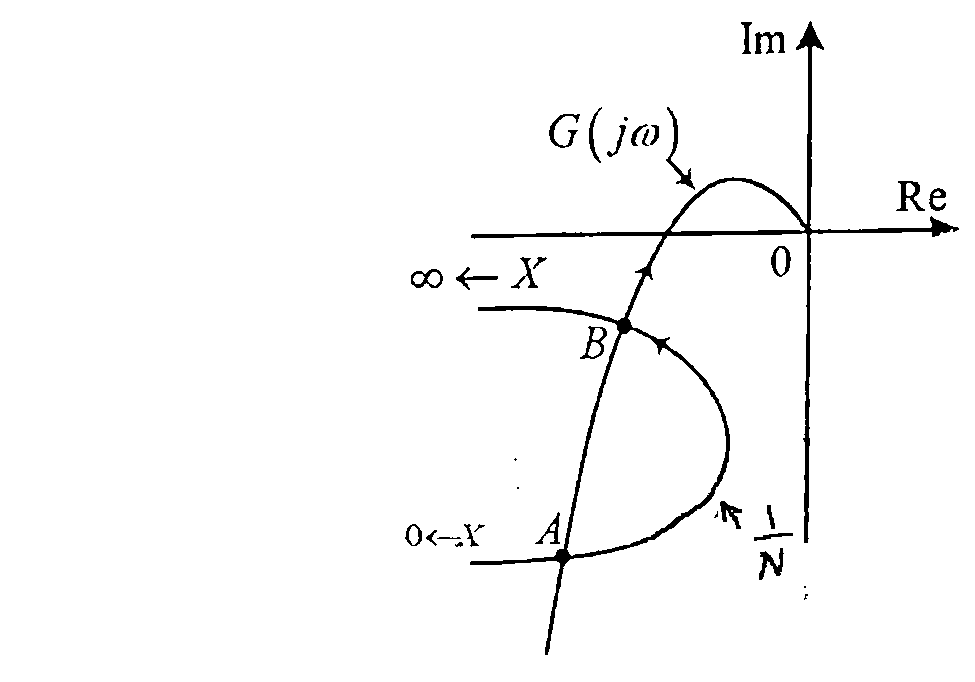
- 三、5 原卷印为 “Nyguist 图”,负倒数描述函数为 。
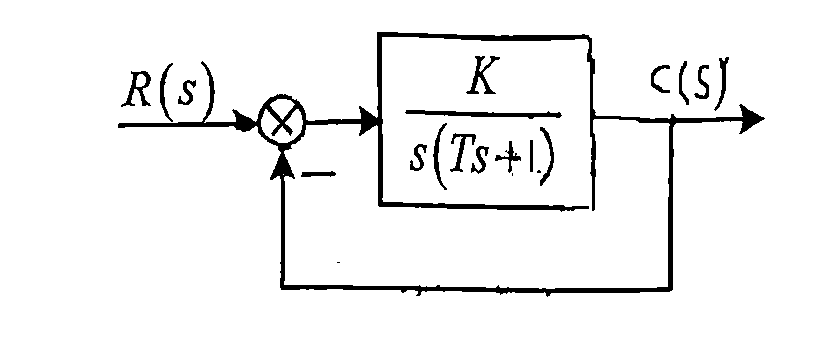
- 四、4 题干给出参数为小写 ,结构图中前向通道增益记为大写 。
上海交通大学二〇二一年攻读硕士学位研究生
入学考试试题
考试科目:自动控制原理 编号:816
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、填空(10×2.5=25)
1、自动控制是指在______的情况下,通过控制装置使被控对象或过程自动按照预定的规律运行,使之具有一定的状态和性能。
2、传递函数只于系统或元件本身的内部结构参数有关,与输入量、______等外部因数无关。
3、由于扰动作用,使系统工作状态发生变化,当扰动消失后,如果系统状态能回复到______,则系统稳定。
4、劳斯表一行中所有各数都乘或除以一个______,不影响系统稳定性判断。
5、根轨迹法时利用______在 S 平面上的分布,通过图解的方法求取闭环极点的位置。
6、实轴上根轨迹右边的开环实极点与实零点个数和为______。
7、给开环传递函数增加______作用是使根轨迹向右半 S 平面弯曲。
8、描述函数定义为非线性部件的输出______与正弦输入信号之比
9、超前校正网络 ,最大相位超前量处频率 ______。
10、系统频率特性定义为输入函数是正弦函数时,系统输入与输出的______之比。
二、双选(5×4=20)
1、自动控制系统按输入量变化的规律可分为恒值控制系统、( )、( )。
A、连续控制系统 B、随动系统 C、程序控制系统
D、离散控制系统 E、时变系统
2、线性系统稳定的充分必要条件( )( )。
A、系统特征方程式所有根都位于闭左半平面内
B、系统特征方程式所有根都为负根
C、系统特征方程式所有根实部均小于零
D、系统特征方程式所有根实根小于零、复根具有负实部
E、系统特征方程式所有根位于左半复平面实轴上
3、系统阻尼比愈小,则( )( )
A、最大超调量愈大 B、振荡次数愈多 C、稳定性越好
D、相位裕量愈大 E、谐振峰值越小
4、下列各量,反映系统快速性( )( )
A、调整时间 B、超调量 C、振荡次数
D、剪切频率 E、相角裕量
5、系统增设比例环节,正确( )( )
A、 平移 B、 改变形状 C、 平移
D、 不变 E、 改变形状
三、计算(5×8=40)
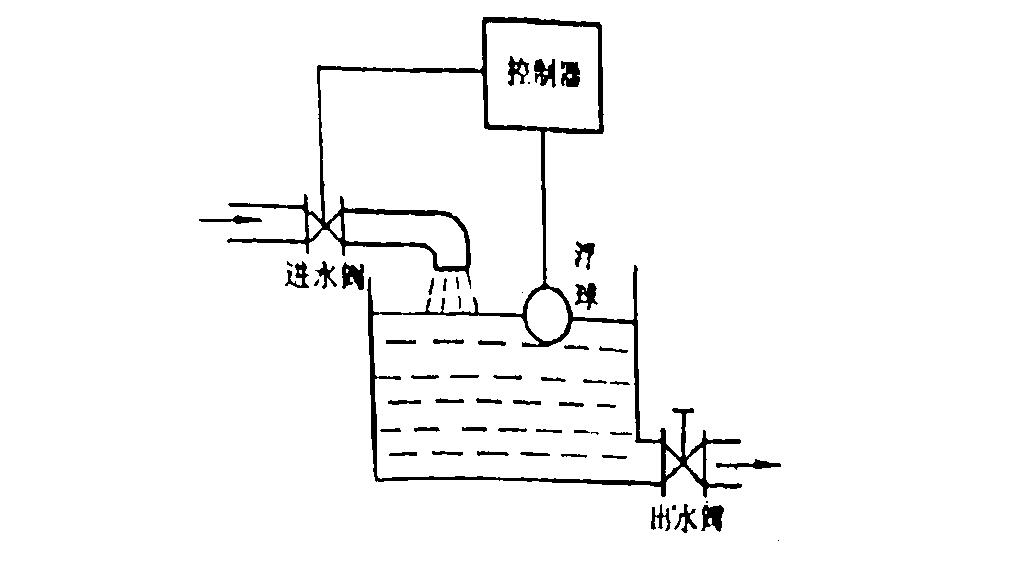
1、如图液位控制系统,试说明该控制系统的工作原理。
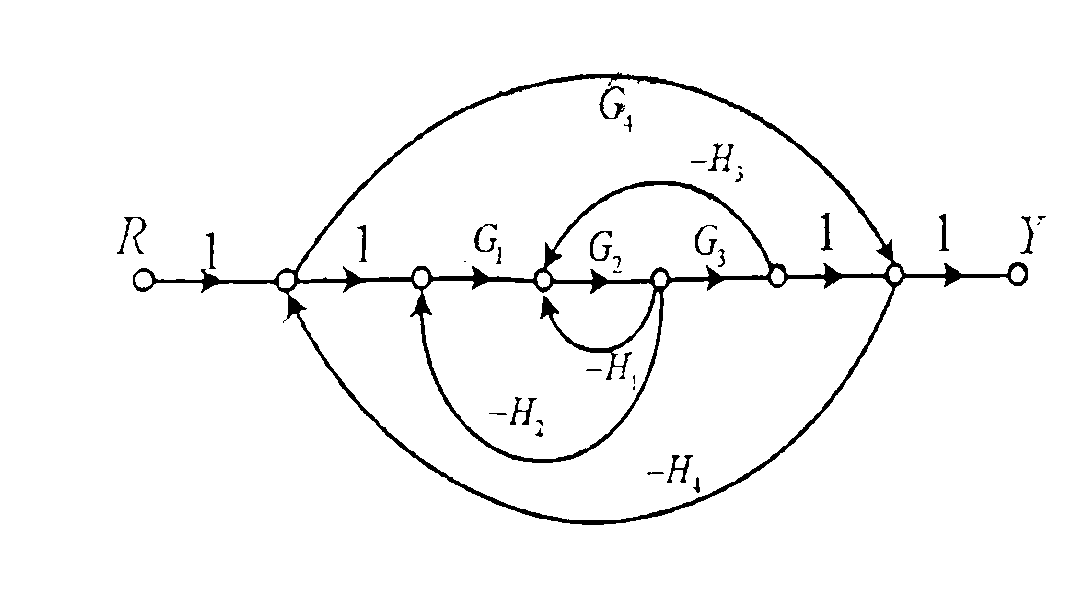
2、一控制系统的信号流图如题图所示,试写出该系统中两两互不接触回路的增益。
3、已知单位负反馈系统的开环传递函数为:,试求输入信号为 时,系统稳态误差 。
4、已知二阶系统的单位阶跃响应为 ,试求系统峰值时间。
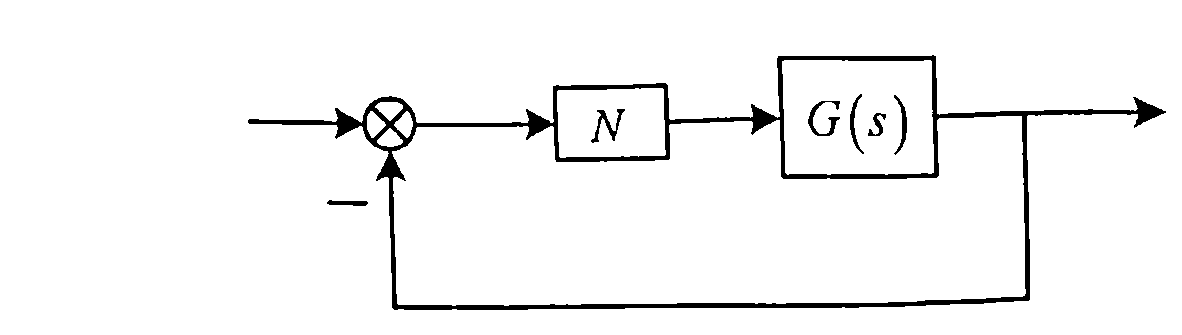
5、如图所示的非线性控制系统,其中线性部分是稳定的,其 Nyguist 图(图 1)和非线性部分负倒数描述函数 曲线如题图(图 2)所示,试分析图中 A 和 B 点系统稳定性。
四、综合(共 65)
1、(10)已知单位负反馈系统的开环传递函数为:,试绘制以 a 为参变量的系统根轨迹的大致图形。
2、(10)已知单位负反馈系统的开环传递函数为 ,试确定使系统相位裕量 的 值。
3、(15)单位负反馈系统开环传递函数 ,如果使闭环系统稳态速度误差系数 ,相位裕量不小于 50°,采用串联一个超前校正装置的传递函数
,试确定校正装置中参数 、 和 。(附对数坐标相对值图)
4、(15)如图二阶系统,,,试求出系统在阶跃输入 下的误差方程,并做出系统的相平面图。
5、(15)试求下述系统状态转移矩阵 和系统状态方程解 和
\begin{bmatrix}\dot{x_1}(t)\\\dot{x_2}(t)\end{bmatrix}=\begin{bmatrix}0&1\\-2&-3\end{bmatrix}\begin{bmatrix}x_1(t)\\x_2(t)\end{bmatrix}+\begin{bmatrix}2\\0\end{bmatrix}u(t)$$\begin{bmatrix}x_1(0)\x_2(0)\end{bmatrix}=\begin{bmatrix}0\1\end{bmatrix}
$u(t)=e^{-t},\ t\ge 0$
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.