1996 年上海交通大学 816 自动控制原理 参考答案
来源:1996-2023年上海交通大学答案.pdf 第 1-7 页
说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。
注:第二题解中”由 k<0 所作的奈氏图”原文如此(结合上下文应为 k>0);第七题原真题试卷中输入矩阵 B 遗漏第三行元素,参考答案按 B=123 求解。
上海交通大学一九九六年攻读硕士学位研究生
入学考试试题参考答案
注意:答案必须写在答题纸上,写在试卷或草稿纸上均无效。
一、【分析】此题主要考察状态空间表达式转化为传递函数的方法,理解阶跃响应的定义,学会使用终值定理。
【解】
(1)
U(s)Y(s)=C[sI−A]−1B=(10)(s2k−1s+1+k)−1(0k)=s2+(1+k)s+2kk
(2)设 r(t)=M⋅1(t),则 R(s)=sM
U(s)Y(s)=R(s)C(s)=输入输出
c(∞)=lims→0s⋅R(s)⋅R(s)C(s)=lims→0s⋅R(s)⋅s2+(1+k)s+2kk
=lims→0s⋅sM⋅s2+(1+k)s+2kk=lims→0M⋅21=2M=4r(t)=4
【评注】
- 本题考查现代控制理论中,由状态空间求传递函数
当系统的状态空间表达式为 x˙=Ax+Buy=Cx+Du 时,在零初始条件下,则
G(s)=U(s)Y(s)=C[sI−A]−1B+D
- 系统对阶跃信号的响应,s→0limsC(s)=c(∞) 应该使用该终值定理公式,由图可知,系统最终的响应数值为 2,因此可得 c(∞)=2
二、【分析】本题主要考查求解等效开环传递函数的方法,以及用奈氏判据判断系统的稳定性。
【解】用到公式 Z=P−R 其中 P=0,为保证 Z=0,则必 R=0
由系统框图,来得到系统的闭环特征多项式为:
D(s)=s3+3s2+3s+2+k
由闭环特征多项式得到系统等效开环传递函数为:
G(s)H(s)=s3+3s2+3s+2k
那么可得当 k>0 时,有:
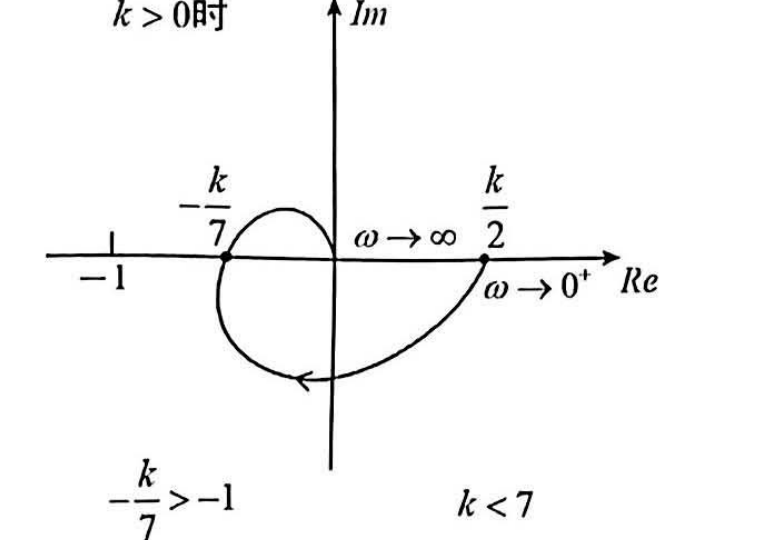
−7k>−1k<7
G(j0+)H(j0+)=2k∠0∘
G(j∞)H(j∞)=0∠−270∘
G(jω)H(jω)=(2−3ω2)2+(3ω−ω3)2k(2−3ω2)−jk(3ω−ω3)
与实轴交点:3ω−ω3=0ω=3Re=−7k
与虚轴交点:−3ω2+2=0ω=32Im=7233kj
故而由 k<0〔原文如此〕所作的奈氏图可知 k 的范围为:0<k<7
【评注】1. 学会根据闭环特征多项式来得到等效开环传递函数,因为我们期待的可变参数 k 一般希望它位于分子,充当增益。若 k 本身位于分子,则无需求等效开环传递函数的步骤。
- 奈氏图的稳定性判断标准 Z=P−R
Z 为 T0 半开平面闭环极点的个数,P 为 T0 半开平面开环极点的个数,R 为包围 (−1,j0) 点的圈数,由等效开环传递函数可知 P=0,那么 R=0 时,才能保证 Z=0,即右半开平面无闭环极点,所以系统可保证稳定
- 学会画奈氏图,熟记其画图步骤,把握关键点,例如与实轴或虚轴的交点 渐近线
三、【分析】此题考查根轨迹的绘制,以及相关数据的计算。
【解】根据开环传递函数,应画出 0∘ 根轨迹
①系统存在三个开环的极点 s1=0,s23=−2±2j
二个开环零点 s1=−2,s2=1
②实轴根轨迹:[−20] 和 [1+∞)
③系统极点 −2+2j 的出射角为:
θ=2kπ+146.3∘+90∘−135∘−90∘=11.3∘
④系统与虚轴的交点 s=jω 代入
D(s)=s3+(4−k1)s2+(8−k1)s+2k1
{2k1−(4−k1)ω2=0(8−k1)ω−ω3=0⇒{ω=0k1=0或{ω=2.26k1=2.88
⑤与实轴的分离点
dsd(s(s2+4s+8)(2+s)(1−s))=0,s1=3.19,s2=−3.8(舍),s3,4=−0.69±j0.92(舍)
所以可画出系统的根轨迹为:
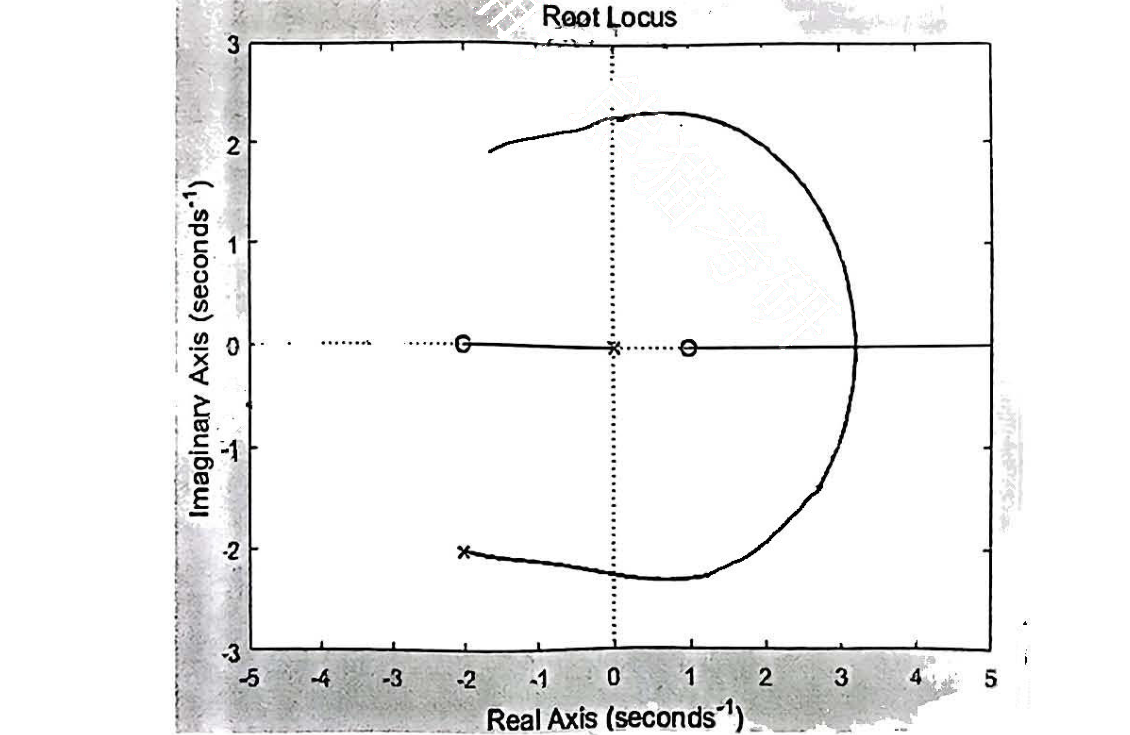
由图可得,当系统稳定时,0<k1<2.88,此时开环增益为 0<k<0.72
【评注】1. 学会区分画 0∘ 根轨迹和 180∘ 根轨迹的判别标准,注意 0∘ 和 180∘ 根轨迹的不同大致有三点不同:①实轴上的根轨迹,②出射角以及入射角计算,③渐近线的角度问题
- 学会计算关键点①与虚轴交点,②分离点,出射角,入射角
四、【分析】由非线性系统所给出的相关条件,来画出系统相轨迹
【解】n=c¨,e=r−c=−R−c,e˙=−c˙,e¨=−c¨
m=e−βc˙=e+βe˙
∵e(t)=r(t)−c(t) 且原系统处于静止状态,即 c(0)=0
∴e(0)=r(0)=−Re˙(0)=r˙(0)=0(−R,0)为起始点
故而可得系统的相轨迹
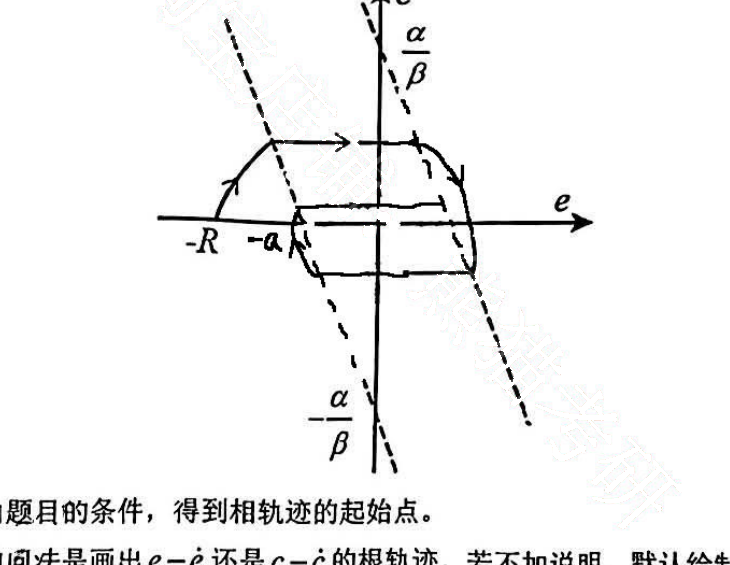
【评注】1. 由题目的条件,得到相轨迹的起始点。
- 注意题目的问法是画出 e−e˙ 还是 c−c˙ 的根轨迹。若不加说明,默认绘制 e−e˙ 相轨迹。相轨迹的画法极为简单,列出的式子只含有 e¨,e˙,e 即可,找出 e−e˙ 的函数关系。同样,应注明范围,进而寻找到相轨迹的开关线,关键点应相应的求出。画相轨迹应注明其走向,学会典型几种相轨迹的画法,另外对于复杂的方块图,应先学会化简,再进行画图,是最基本的思路方法。
五、【分析】此题主要考查伯德图及其相应的转折频率,相位裕量等基础知识
【解】(1)由图可知系统存在一个积分环节及两个惯性环节
可得 G(s)=s(0.1s+1)(10s+1)k,由 I 型系统,初始频段和横坐标的交点可知 k=10 即
G(s)=s(0.1s+1)(10s+1)10
∴ωc=1∴γ=180∘+φ(ωc)=180∘−90∘−arctan10ωc−arctan0.1ωc=0∘
(2)现要求 γ′=30∘ 也即取 ωc′=ωm
使得 γ′=180∘−90∘−arctan0.1ωm−arctan10ωm=30∘∴ωm=0.167
由(1)问的 L(ω) 的范围可知
10ω2k=1k=0.28
【评注】1. 伯德图是考研的重点题型,也是必考题型,通常较为基础,一般会和系统的校正相结合来考查。明确求出截止频率,相位裕度和幅值裕度的方法同事〔原文如此〕学会根据幅值裕度和相位裕度判断稳定性的方法,详情见交大教材 P148
-
必记伯德图的初始频段或初始频段的反向延长线必经过 (1,20lgk) 这一点,同时应理解,I 型或 II 型系统的初始段的延长线与实轴交点的意义,可见交大教材 P147 ωv=kv,ωa=ka 的公式应熟记
-
学会列不同 ω 范围取值下的 L(ω) 的表示方法,进而求出相对应的截止频率,求一个系统的传递函数,应判断该系统是否为最小相位系统。通常给出相频曲线时,应多考虑一步:该系统是否为最小相位系统,进而来求解题目
六、【分析】本题目考查能控性和能观性的判断方法及用状态反馈进行极点配置问题。
【解】(1)可控性矩阵 Pc=(b,Ab,A2b)=101102104rankPc=2<3 所以不完全可控
可观性矩阵 Po=CCACA2=111101124rankPo=3=n 所以系统
可观测
(2)对系统进行能控性分解
取 P−1=101102010P=2−10001−110PAP−1=010−2302−1−1
可知不可控极点为 −1,和所要配置的极点 −1 相同,故存在配置的可能。
设状态反馈阵为 (k1,k2,k3) 那么 ∣sI−(A−bk)∣=(s+1)(s+2)2 也即
(s+1)[(s+k1−1)(s+k3−2)−k1k3]=(s+1)(s+2)2
\begin{cases} k_1+k_3-3=4 \\ 2-k_3-2k_1=4 \end{cases} \Rightarrow \begin{cases} k_1=-9 \\ k_3=16 \end{cases} \qquad k=(-9, 0, 16)\text{ 其中 } k_2 \text{ 可任意值,\quad 这里 } k_2=0$$
【评析】1. 对于系统的可观性和可控性的判断是最基本的题型,主要用当两个公式①可控性 $P_c=(b, Ab, \cdots, A^{n-1}b)$,②可观性 $P_o=\begin{pmatrix} C \\ CA \\ \vdots \\ CA^{n-1} \end{pmatrix}$ 系统一般最多为 3 维,也即 $n=3$
2. 对于配置极点的问题一般分为系统完全可控和系统不完全可控两种情况,对于完全能控,只需按教材的操作方法做即可。这里重点讲一下不完全可控的系统,当不可控极点与期待配置的极点相同,那么系统存在进行极点配置的可能,96 年真题与 07 年真题中的现代控制理论部分具有异曲同工之妙。不难发现,同一个知识点,十一年后又出现在了考卷上,这也要求同学会把握该题型的做题思路,同时学会对系统进行能控性分解找到不可控极点。
七、【分析】本题考查约当标准型的基本代法。
【解】$$|\lambda I-A|=\begin{vmatrix} s-2 & -4 & -5 \\ 0 & s-1 & 0 \\ 0 & 0 & s-1 \end{vmatrix}=0 \Rightarrow s_1=2, \; s_2=s_3=1 \qquad \widetilde{A}=\begin{pmatrix} 1 & * & 0 \\ 0 & 1 & 0 \\ 0 & 0 & 2 \end{pmatrix}
Rank(I−A)=rank−100−400−500=1
J1=(10∗1), 其中 u−[n−rank(I−A)]=2−(3−1)=0,∴∗ 位置的数为 0
∴Jordan 标准型为 x~˙(t)=100010002x~(t)+2324u(t)
【评析】本题为常规的约旦标准型的化简方法,是现代控制理论的基础部分,该部分和线性代数结合较多,因此也要求同学会拥有较好的数学基础和良好的计算能力,该题难度系数较低,只要做好相关习题便可以熟练掌握。
Discussion
Comments
Thoughts, corrections, and follow-up notes are welcome here.