MASTERY · CONTROL ENGINEERING

2023 年上海交通大学 816 自动控制原理 参考答案

1.6k WORDS7 MIN READ#考研

2023 年上海交通大学 816 自动控制原理 参考答案

来源:1996-2023年上海交通大学答案.pdf 第 229-236 页 说明:逐字录入原件文字,原扫描件斜向红色水印已剔除。 注:

  1. 第二题原件回路互不接触列写为“L1L2L_1L_2L2L3L_2L_3L1L3L_1L_3 L3L4L_3L_4”,Δ\Delta 展开式中照印原件“+L1L2+L3L4+L1L3+L3L4L1L2L3+L_1L_2+L_3L_4+L_1L_3+L_3L_4-L_1L_2L_3”(含重复项与下标笔误),完全忠实原件照录。
  2. 第二题前向通路 P2P_2 原件印刷为 G1(s)G5(s)G_1(s)G_5(s),传递函数分子对应项为 G1(s)G5(s)(1+G3(s)H2(s))G_1(s)G_5(s)(1+G_3(s)H_2(s)),忠实照录(答案文末附有“第二题图修正为:”,增加了前向通路 G5(s)G_5(s))。
  3. 第三题原件微分方程中弹簧力项系数印刷为小写 kkFkxfx˙=mx¨F-kx-f\dot x=m\ddot x),后续拉氏变换为大写 KK,忠实照录。
  4. 第四题第(3)小题原件计算阻尼角印刷为“β=arccos0.4=60.42;tan66.42=2.29\beta=\arccos0.4=60.42^\circ;\quad \tan 66.42^\circ=2.29”,前一数值“60.4260.42^\circ”系原件笔误(实际 arccos0.466.42\arccos 0.4\approx 66.42^\circ),忠实照录。
  5. 第七题第(1)小题输入初值原件为“r˙(0)=0\dot r(0)=0r(0)=6r(0)=6”,忠实照录。

上海交通大学二零二三年攻读硕士学位研究生

入学考试试题参考答案

考生注意:答案务必写在答题纸上,并标明题号。答在试题上无效。

一、解:1、建立数学模型是因为:就研究自动控制系统而言,仅仅分析系统的工作原理及其大致的运动过程是不够的必须进行定量的分析,研究系统中各物理量的变化及它们的相互作用和相互制约的关系。要进行系统的定量分析和研究,首要条件是要有合适的数学模型。常见的几种数学模型: 时域中的微分方程、差分方程和状态方程,复域中的传递函数、结构图、信号流图,以及频域中的频率特性等。

2、主导极点:高阶系统如果距虚轴最近的极点比其他极点距离虚轴的距离小五倍以上且附近无零点,则称此极点为主导极点。 对系统的影响:系统的动态响应将主要由主导极点决定。

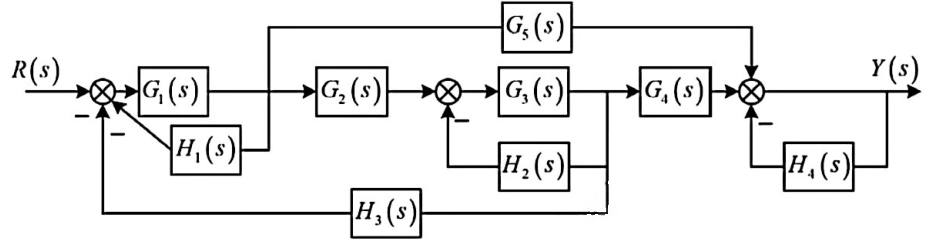
二、解:由梅森公式得,系统有四条单独回路,分别为:

L1=G1(s)H1(s);L2=G3(s)H2(s);L3=H4(s)L_1=-G_1(s)H_1(s);\quad L_2=-G_3(s)H_2(s);\quad L_3=-H_4(s)

L4=G1(s)G2(s)G3(s)H3(s)L_4=-G_1(s)G_2(s)G_3(s)H_3(s)

两两互不接触的回路:L1L2L_1L_2L2L3L_2L_3L1L3L_1L_3 L3L4L_3L_4

互不接触的回路:L1L2L3L_1L_2L_3

Δ=1L1L2L3L4+L1L2+L3L4+L1L3+L3L4L1L2L3\Delta=1-L_1-L_2-L_3-L_4+L_1L_2+L_3L_4+L_1L_3+L_3L_4-L_1L_2L_3

前向通道:

P1=G1(s)G2(s)G3(s)G4(s),Δ1=1P_1=G_1(s)G_2(s)G_3(s)G_4(s),\quad \Delta_1=1

P2=G1(s)G5(s),Δ2=1L2P_2=G_1(s)G_5(s),\quad \Delta_2=1-L_2

由梅森公式得系统的传递函数为

C(s)R(s)=G1(s)G2(s)G3(s)G4(s)+G1(s)G5(s)(1+G3(s)H2(s))1+G1(s)G3(s)(G2(s)H3(s)+H1(s)H2(s)+H1(s)H2(s)H4(s)+G2(s)H3(s)H4(s))+G1(s)H1(s)H4(s)+G3(s)H2(s)H4(s)+G3(s)H2(s)+G1(s)H1(s)+H4(s)\dfrac{C(s)}{R(s)}=\dfrac{G_1(s)G_2(s)G_3(s)G_4(s)+G_1(s)G_5(s)(1+G_3(s)H_2(s))}{1+G_1(s)G_3(s)\left(G_2(s)H_3(s)+H_1(s)H_2(s)+H_1(s)H_2(s)H_4(s)+G_2(s)H_3(s)H_4(s)\right)+G_1(s)H_1(s)H_4(s)+G_3(s)H_2(s)H_4(s)+G_3(s)H_2(s)+G_1(s)H_1(s)+H_4(s)}

三、解:由图 a 可得微分方程

Fkxfx˙=mx¨F-kx-f\dot x=m\ddot x

对微分方程进行拉氏变换,整理得

F(s)=(ms2+fs+K)X(s)F(s)=\left(ms^2+fs+K\right)X(s)

系统的闭环传递函数为

X(s)F(s)=1ms2+fs+K=1ms2+fms+Km\dfrac{X(s)}{F(s)}=\dfrac{1}{ms^2+fs+K}=\dfrac{\dfrac{1}{m}}{s^2+\dfrac{f}{m}s+\dfrac{K}{m}}

fm\dfrac{f}{m}Km\dfrac{K}{m} 均大于 0 时系统稳定。

由图(b)得

x()=lims0sX(s)=lims0s40s1ms2+fms+Km=1x(\infty)=\lim\limits_{s\to0}s\cdot X(s)=\lim\limits_{s\to0}s\cdot\dfrac{40}{s}\cdot\dfrac{\dfrac{1}{m}}{s^2+\dfrac{f}{m}s+\dfrac{K}{m}}=1

解得 K=40K=40 系统的超调量

σ%=eζπ1ζ2×100%=1.23411×100%=23.4%\sigma\%=e^{-\dfrac{\zeta\pi}{\sqrt{1-\zeta^2}}}\times100\%=\dfrac{1.234-1}{1}\times100\%=23.4\%

解得 ζ=0.42\zeta=0.42 系统的峰值 时间

tp=πωn1ζ2=4st_p=\dfrac{\pi}{\omega_n\sqrt{1-\zeta^2}}=4s

解得 ωn=0.87\omega_n=0.87

{fm=2ζωnKm=ωn2{m=52.85f=38.62\begin{cases}\dfrac{f}{m}=2\zeta\omega_n\\\dfrac{K}{m}=\omega_n^2\end{cases}\Rightarrow\begin{cases}m=52.85\\f=38.62\end{cases}

综上,f=38.62,m=52.85,K=40f=38.62, m=52.85, K=40

四、解:(1)系统开环传递函数为:

G(s)=Ks(s+3)(s2+4s+7.84)G(s)=\dfrac{K}{s(s+3)(s^2+4s+7.84)}

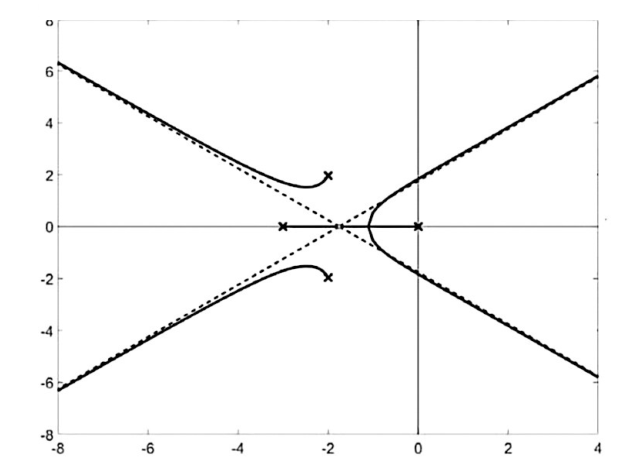
绘制 180° 根轨迹

①开环极点:P1=0P_1=0P2=3P_2=-3P3,4=2±465iP_{3,4}=-2\pm\dfrac{4\sqrt{6}}{5}in=4n=4;无开环零点,m=0m=0。故系统有 4 条根轨迹,均趋于无穷远处

②实轴上的根轨迹 [3,0][-3,0] ③渐近线

σa=032240=1.75\sigma_a=\dfrac{0-3-2-2}{4-0}=-1.75

φa=(2k+1)π40=±π4,±3π4\varphi_a=\dfrac{(2k+1)\pi}{4-0}=\pm\dfrac{\pi}{4},\pm\dfrac{3\pi}{4}

④分离点

D(s)=s4+7s3+19.84s2+23.52s+KD(s)=s^4+7s^3+19.84s^2+23.52s+K

D(s)=0D(s)=0,得

K=(s4+7s3+19.84s2+23.52s)K=-\left(s^4+7s^3+19.84s^2+23.52s\right)

dKds=0\dfrac{dK}{ds}=0,解得 s1=1.09s_1=-1.09s2,3=2.08±1.03is_{2,3}=-2.08\pm1.03i(舍) ⑤与虚轴交点 将 s=jωs=j\omega 代入 D(s)=0D(s)=0,得 D(jω)=ω47ω3j19.84ω2+23.52ωj+K=0D(j\omega)=\omega^4-7\omega^3j-19.84\omega^2+23.52\omega j+K=0

{ω419.84ω2+K=07ω3+23.52ω=0{ω=±1.83K=55.23\begin{cases}\omega^4-19.84\omega^2+K=0\\-7\omega^3+23.52\omega=0\end{cases}\Rightarrow\begin{cases}\omega=\pm1.83\\K=55.23\end{cases}

⑥出射 角:

θP3=(2k+1)180+(j=1mφZjP3i=1,i3nφPiP3)=108.55;θP4=108.55\theta_{P_3}=(2k+1)180^\circ+\left(\sum_{j=1}^{m}\varphi_{Z_jP_3}-\sum_{i=1,i\ne3}^{n}\varphi_{P_iP_3}\right)=-108.55^\circ;\quad \theta_{P_4}=108.55^\circ

绘制根轨迹如图

图

(2)对分离点 s=1.09s=-1.09 使用模值条件得:

K=ss+3s2+4s+7.84=9.72K=\left|s\right|\cdot\left|s+3\right|\left|s^2+4s+7.84\right|=9.72

(3)当闭环系统的阻尼比为 0.4 时有:

β=arccos0.4=60.42;tan66.42=2.29\beta=\arccos0.4=60.42^\circ;\quad \tan66.42^\circ=2.29

s=a±2.29ajs=-a\pm2.29aj,由相角条件可得:

18066.42+arctan2.29a3aarctan1.962.29a2a+arctan1.96+2.29a2a=180180^\circ-66.42^\circ+\arctan\dfrac{2.29a}{3-a}-\arctan\dfrac{1.96-2.29a}{2-a}+\arctan\dfrac{1.96+2.29a}{2-a}=-180^\circ

解得 a=0.54a=0.54 故此极点为 s=0.54+1.24is=-0.54+1.24i 对此极点使用模值条件,得

K=ss+3s2+4s+7.84=21.33K=\left|s\right|\cdot\left|s+3\right|\left|s^2+4s+7.84\right|=21.33

五、解:G1(s)G_1(s) 的奈氏图应起始于 180-180^\circ,终止于 180-180^\circ,对应图 b;

G2(s)G_2(s) 的奈氏图应起始于 180-180^\circ,终止于 270-270^\circ,对应图 c;

G3(s)G_3(s) 的奈氏图应起始于 270-270^\circ,终止于 270-270^\circ,对应图 a。

图 a:由奈氏判据知

P=0,N+=1,N=1,P=0,N^+=1,N^-=1,

Z=P2(N+N)=0,系统稳定Z=P-2\left(N^+-N^-\right)=0,\quad 系统稳定

图 b:由奈氏判据知

P=0,N+=0,N=0,P=0,N^+=0,N^-=0,

Z=P2(N+N)=0,系统稳定Z=P-2\left(N^+-N^-\right)=0,\quad 系统稳定

图 c:由奈氏判据知

P=0,N+=0,N=1,P=0,N^+=0,N^-=1,

Z=P2(N+N)=2,系统不稳定Z=P-2\left(N^+-N^-\right)=2,\quad 系统不稳定

六、解:取 K=Kv=250K=K_v=250,待校正系统的传递函数为

G0(s)=250s(0.1s+1)(0.01s+1)G_0(s)=\dfrac{250}{s(0.1s+1)(0.01s+1)}

L(ωc)=20lg2500.1ωc2=0L(\omega_c')=20\lg\dfrac{250}{0.1\omega_c'^2}=0

ωc=50rad/s\omega_c'=50rad/s

待校正系统的相角裕度为

γ=90arctan0.1ωcarctan0.01ωc=15.26\gamma'=90^\circ-\arctan0.1\omega_c'-\arctan0.01\omega_c'=-15.26^\circ

表明闭环系统不稳定,由于要求 ωc30rad/s\omega_c\ge30rad/s,故宜采用滞后-超前校正,其传递函数为

Gc(s)=(T1s+1)(aT2s+1)(bT1s+1)(T2s+1)G_c(s)=\dfrac{(T_1s+1)(aT_2s+1)}{(bT_1s+1)(T_2s+1)}

拟取校正后截止频率为 ωc=30rad/s\omega_c=30rad/s,则有:

{1T1=0.1ωc=3rad/s20lgb=L(ωc)=8.87dB{T1=0.33b=2.78\begin{cases}\dfrac{1}{T_1}=0.1\omega_c=3rad/s\\20\lg b=L(\omega_c)=8.87dB\end{cases}\Rightarrow\begin{cases}T_1=0.33\\b=2.78\end{cases}

当加入滞后校正后系统传递函数为:

G(s)=250(0.33s+1)s(0.1s+1)(0.92s+1)(0.01s+1)G'(s)=\dfrac{250(0.33s+1)}{s(0.1s+1)(0.92s+1)(0.01s+1)}

此时系统待校正角度为:

φ=45+(1015)=55\varphi=45^\circ+(10^\circ\sim15^\circ)=55^\circ

则有 a=1+sinφ1sinφ=10a=\dfrac{1+\sin\varphi}{1-\sin\varphi}=10,故可得:

{10lga=L(ωc)ωc=1aT2{T2=0.006ωc=53.25rad/s\begin{cases}-10\lg a=L'(\omega_c'')\\\omega_c''=\dfrac{1}{\sqrt{a}T_2}\end{cases}\Rightarrow\begin{cases}T_2=0.006\\\omega_c''=53.25rad/s\end{cases}

则校正环节函数为:

Gc(s)=(0.33s+1)(0.06s+1)(0.92s+1)(0.006s+1)G_c(s)=\dfrac{(0.33s+1)(0.06s+1)}{(0.92s+1)(0.006s+1)}

校正后系统开环传递函数为:

G(s)=250(0.33s+1)(0.06s+1)s(0.1s+1)(0.92s+1)(0.01s+1)(0.006s+1)G''(s)=\dfrac{250(0.33s+1)(0.06s+1)}{s(0.1s+1)(0.92s+1)(0.01s+1)(0.006s+1)}

验证:

L(ω)=0ωc=53.8rad/sL''(\omega)=0\Rightarrow\omega_c''=53.8rad/s 此时相角裕度为 γ=45.08>45\gamma''=45.08^\circ>45^\circ,满足系统要求。

七、解:(1)由结构图可得系统线性部分的微分方程为 y¨=0.5u\ddot y=0.5u,其中 uu 为非线性环节的输出

开关线方程为 x=0x=0

由于在比较点处有 e=rye=r-yr˙(0)=0\dot r(0)=0r(0)=6r(0)=6,可得 e˙=y˙\dot e=-\dot ye¨=y¨\ddot e=-\ddot y

e˙+e=x\dot e+e=x 综合各式并整理可得

开关线方程为:e˙+e=0\dot e+e=0

在Ⅰ区 (e+e˙>0)(e+\dot e>0),对 e¨=0.5\ddot e=-0.5 积分可得

e˙=0.5t+e˙(0),e=0.25t2+e˙(0)t+e(0)\dot e=-0.5t+\dot e(0),e=-0.25t^2+\dot e(0)t+e(0)

消去 tt 可得

e=e˙2e˙2(0)+e(0)(1)e=-\dot e^2-\dot e^2(0)+e(0)(1)

为一向右凸的抛物线方程。 在Ⅱ区 (e+e˙<0)(e+\dot e<0),对 e¨=0.5\ddot e=0.5 积分并消去 tt 后可得

e=e˙2+e˙2(0)+e(0)(2)e=\dot e^2+\dot e^2(0)+e(0)(2)

为一向左凸的抛物线方程。

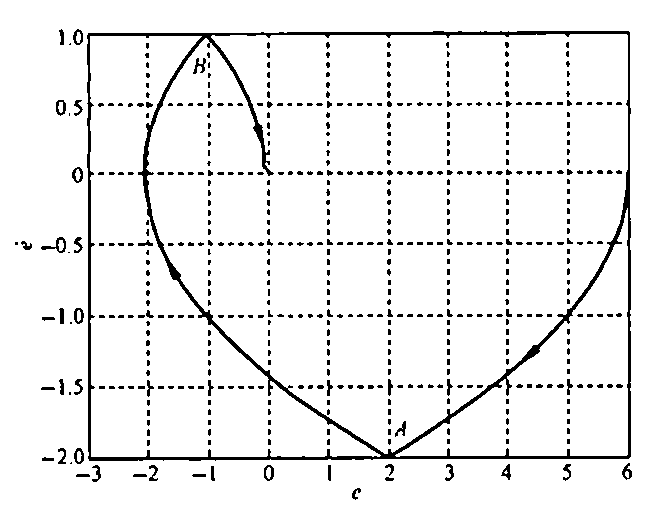
(2)由于 e(0)=6,e˙(0)=0e(0)=6, \dot e(0)=0。由①式可得 A 点坐标为 (2,2)(2, -2),由②式可得 B 点坐标为 (1,1)(-1, 1)。 相轨迹起始点为 e(0)=6e(0)=6e˙(0)=0\dot e(0)=0,在Ⅰ区 (e+e˙>0)(e+\dot e>0),按抛物线①运动,直到A点,后进入Ⅱ区 (e+e˙<0)(e+\dot e<0),又按抛物线②运动,与开关线交于B点,在B点再次切换,又按①运动,最后收敛于原点。 其 ee˙e-\dot e 相轨迹如图所示

图

(3)从起始点运动到A点所需时间按①计算:t1=2[e˙(0)e˙(A)]=2[0(2)]=4st_1=2\left[\dot e(0)-\dot e(A)\right]=2\left[0-(-2)\right]=4s

从A点运动到B点所需时间按②计算:t2=2[e˙(B)e˙(A)]=2[1(2)]=6st_2=2\left[\dot e(B)-\dot e(A)\right]=2\left[1-(-2)\right]=6s

从B点运动到原点所需时间按①计算:t3=2[e˙(B)e˙(0)]=2(10)=2st_3=2\left[\dot e(B)-\dot e(0)\right]=2(1-0)=2s

因此,总共需时间

t=t1+t2+t3=12st=t_1+t_2+t_3=12s

则系统的状态可以到达平衡位置。

八、解:系统的开环传递函数为

Y(s)U(s)=1s3+3s2+2s\dfrac{Y(s)}{U(s)}=\dfrac{1}{s^3+3s^2+2s}

能控型状态空间表达式为

x˙=[010001023]x+[001]u\dot x=\begin{bmatrix}0&1&0\\0&0&1\\0&-2&-3\end{bmatrix}x+\begin{bmatrix}0\\0\\1\end{bmatrix}u

y=[100]xy=\left[1\quad0\quad0\right]x

系统状态空间方程为能控标准型,易得系统状态完全能控。 设状态反馈为:v=uKxv=u-Kx,状态反馈矩阵为:K=[K1K2K3]K=\left[K_1\quad K_2\quad K_3\right] 系统的特征多项式为

f(λ)=det[λIA+BK]=λ3+(3+K3)λ2+(K2+2)λ+K1f(\lambda)=\det\left[\lambda I-A+BK\right]=\lambda^3+(3+K_3)\lambda^2+(K_2+2)\lambda+K_1

期望的特征多项式为

f(λ)=(λ+3)(λ+1+2j)(λ+12j)=λ3+5λ2+11λ+15f^*(\lambda)=(\lambda+3)(\lambda+1+2j)(\lambda+1-2j)=\lambda^3+5\lambda^2+11\lambda+15

解得

{K3+3=5K2+2=11K1=15{K1=15K2=9K3=2\begin{cases}K_3+3=5\\K_2+2=11\\K_1=15\end{cases}\Rightarrow\begin{cases}K_1=15\\K_2=9\\K_3=2\end{cases}

状态反馈矩阵 K=[1592]K=\left[15\quad9\quad2\right]

注:第二题图修正为:

图

Discussion

Comments

Post

Thoughts, corrections, and follow-up notes are welcome here.